Quand un objet connecté doit mesurer, décider et agir au bon moment, il ne peut pas se contenter d’être “rapide”. Il doit surtout être prévisible. C’est précisément là qu’un microcontrôleur fait la différence : il organise les priorités, réagit aux événements et tient la cadence, même avec peu d’énergie et peu de mémoire.
Le temps réel, ce n’est pas aller vite : c’est répondre au bon moment
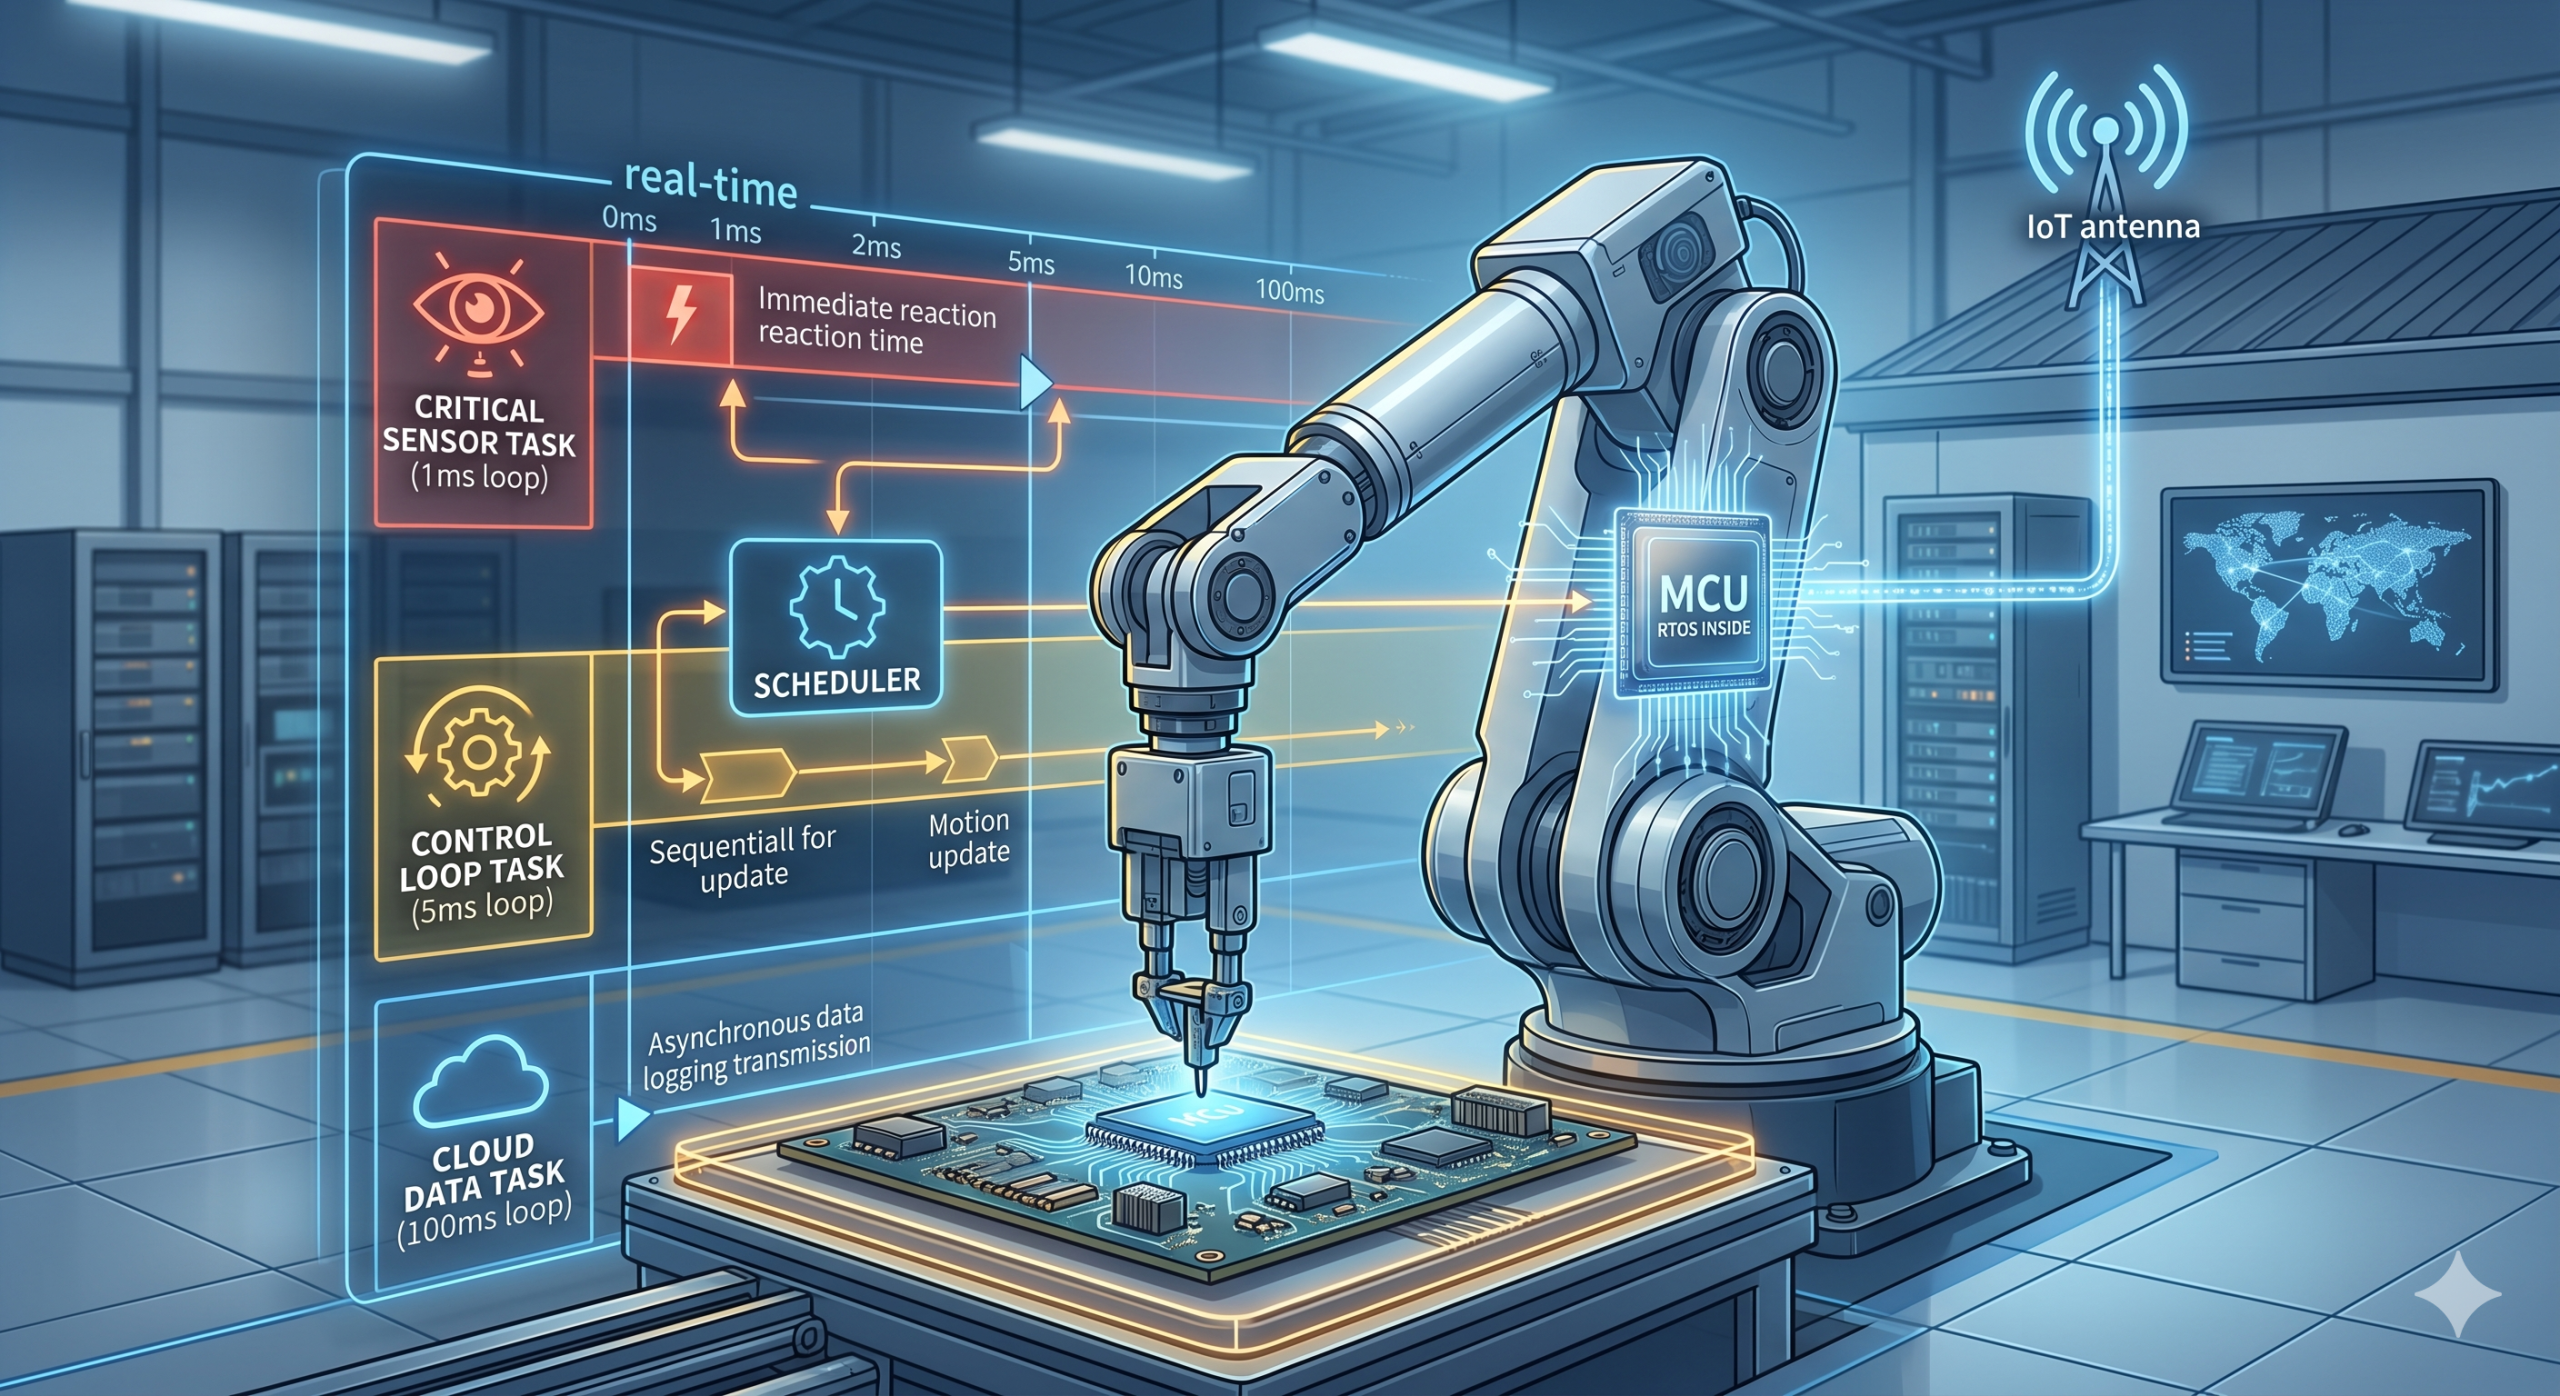
Dans un objet connecté, le temps réel commence par une idée simple : la bonne action doit arriver au bon instant. Pas avant, pas après. Un badge d’accès qui ouvre une porte avec retard, un capteur de température qui remonte une alerte trop tard, ou un traceur logistique qui manque sa fenêtre d’émission radio perdent immédiatement en valeur métier. La thèse est là : un microcontrôleur temps réel n’a pas besoin d’être le plus puissant du marché. Il doit surtout garantir qu’une tâche critique passe avant le reste. C’est exactement la logique des noyaux temps réel comme FreeRTOS, qui organisent l’application en tâches indépendantes et laissent l’ordonnanceur exécuter d’abord les plus prioritaires.
Sur processeur monocœur, une seule tâche tourne à la fois ; tout l’enjeu consiste donc à choisir laquelle passe en premier, et à quel moment. Selon la documentation FreeRTOS, ce mécanisme s’appuie sur des priorités fixes et un ordonnancement préemptif très courant en embarqué. Un responsable de maintenance industrielle me racontait récemment qu’un capteur vibrométrique “fonctionnait” en labo, puis ratait des événements en atelier. Le problème ne venait pas du capteur, mais d’une tâche réseau trop bavarde qui retardait la lecture utile. Premier conseil concret : classez vos fonctions dès le départ entre critique, importante et confortable. Vous éviterez bien des faux diagnostics.
Interruptions, timers et horloge système : la vraie mécanique du terrain
Comment le microcontrôleur sait-il qu’il doit interrompre ce qu’il fait ? Grâce aux interruptions. Une interruption est un signal matériel ou logiciel qui force le processeur à traiter immédiatement un événement prioritaire, par exemple l’arrivée d’une donnée capteur ou l’expiration d’un délai. Chez Arm, la latence d’interruption est présentée comme une caractéristique clé pour les applications à contraintes temps réel, et le timer système SysTick sert très souvent de base de temps pour l’ordonnancement.
La documentation Arm précise d’ailleurs que SysTick est un timer système 24 bits utilisé pour générer des interruptions périodiques. En pratique, cela permet au firmware de dire : “toutes les 1, 5 ou 10 millisecondes, je vérifie ce qui doit s’exécuter”. Faut-il pour autant tout faire à intervalles fixes ? Surtout pas. Un bon design embarqué mélange tâches périodiques et réactions événementielles. C’est ce qui évite de gaspiller du temps processeur. FreeRTOS rappelle d’ailleurs qu’un système événementiel limite le polling inutile, donc les traitements lancés sans raison. Deuxième conseil : gardez les routines d’interruption très courtes. Elles doivent capter l’événement, le signaler, puis rendre la main. Une équipe terrain l’a appris à ses dépens sur un boîtier de télémétrie : une interruption trop lourde a suffi à créer des retards en cascade sur l’émission radio.
Dans l’IoT, le temps réel doit aussi ménager la batterie
Dans un capteur IoT ou un objet connecté industriel, le temps réel ne se joue pas seulement en microsecondes ou en millisecondes. Il se joue aussi en autonomie. Car un système qui répond parfaitement, mais vide sa batterie en quelques jours, rate lui aussi sa mission. C’est ici que les temporisateurs basse consommation prennent le relais. STMicroelectronics explique, dans sa note sur le LPTIM des STM32, que ce timer basse consommation peut rester actif en modes Sleep et Stop, réveiller le système et gérer des fonctions de délai avec une consommation très faible. La même note précise aussi qu’il peut continuer à fonctionner dans certains modes où l’horloge interne principale est coupée. Voilà le cœur du compromis moderne : dormir le plus possible, mais se réveiller juste à temps.
Qui veut d’un compteur communicant qui reste pleinement réveillé simplement pour attendre une mesure ? Troisième conseil : confiez les réveils périodiques à un timer matériel, pas à une boucle logicielle. Vous gagnerez en stabilité et en batterie. Cette discipline sert aussi la sécurité : le NIST recommande aux fabricants d’objets IoT de définir tôt les usages, les contraintes et les capacités à intégrer dans le produit. Autrement dit, la gestion du temps réel, de l’énergie et des fonctions exposées se décide dès la conception, pas au dernier sprint.
Mise en pratique : ce que les professionnels doivent vraiment regarder
Pour un acheteur technique, un bureau d’études ou un intégrateur, la vraie question n’est donc pas “quel microcontrôleur est le plus rapide ?”. La bonne question est plutôt : “quel composant gardera un comportement fiable quand le capteur, la radio, la sécurité et l’alimentation se disputent la même ressource ?”. Sur ce point, un RTOS embarqué, une bonne hiérarchie d’interruptions, un timer matériel propre et des modes basse consommation bien exploités font souvent plus qu’un saut de fréquence. Dans un contexte B2B, cela change tout : moins de retours terrain, moins de dérives de timing, plus de régularité en production.
Pour Eurocomposant, le sujet mérite une attention particulière, car le choix d’un microcontrôleur ne relève pas seulement de la fiche technique. Il engage la fiabilité globale du produit fini, depuis le prototype jusqu’au déploiement. À retenir, donc, en une ligne : le temps réel se pilote par les priorités, se stabilise par les timers et se rentabilise par une gestion fine de l’énergie. Vous préparez un projet d’objet connecté industriel ou de capteurs IoT pour des usages professionnels ? Le bon réflexe consiste à sélectionner les composants à partir des contraintes d’usage réelles, puis à valider tôt le comportement temporel sur carte, pas seulement en simulation.